
www.metalworkingmag.it
21
'26
Written on Modified on
SCHUNK presenta un sistema di automazione morse per un asservimento macchine accessibile
Le morse robotizzate semplificano carico e scarico, riducono la programmazione e aumentano l'autonomia della macchina, con costi contenuti e integrazione flessibile.
schunk.com
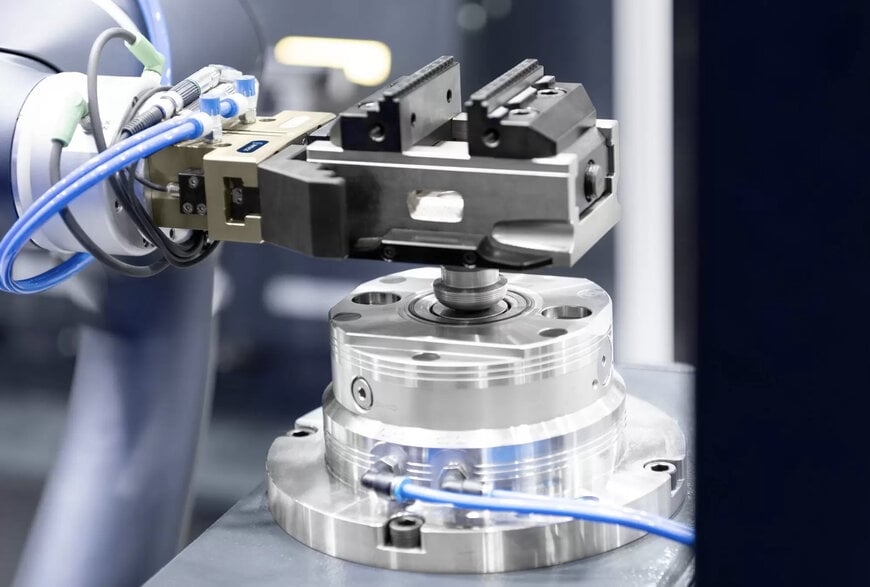
Lo specialista delle soluzioni di serraggio e presa SCHUNK ha introdotto un sistema standardizzato di automazione per morse, progettato per ridurre la complessità d'integrazione e le spese di investimento relative al carico e scarico delle macchine utensili. Destinato a lavorazioni meccaniche, officine conto terzi e contesti produttivi ad alta variabilità e bassi volumi (*high-mix, low-volume*), questo sistema modulare consente il riassortimento automatizzato dei componenti senza richiedere complesse interfacce per il passaggio di fluidi né estese sessioni di programmazione del robot.
Integrazione meccanica e accessibilità al pezzo su 5 assi
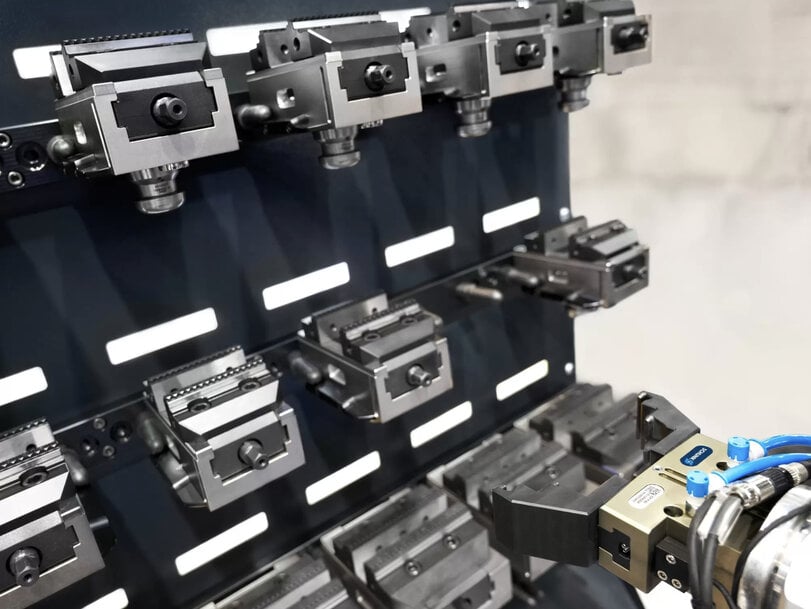
Il sistema separa il bloccaggio del pezzo dal ciclo di trasferimento automatizzato. Gli operatori fissano il pezzo grezzo all'interno di morse per macchina standardizzate all'esterno, prima di collocare i gruppi completi in una scaffalatura di stoccaggio adiacente. Un robot di manipolazione dotato di dita di presa dedicate trasferisce ciascuna morsa caricata direttamente su una stazione di serraggio a punto zero sopraelevata, installata sulla tavola della macchina utensile. Al termine dei cicli di lavorazione, il robot riporta l'intero gruppo morsa nella scaffalatura, dove si procede al riposizionamento o al ribloccaggio manuale o automatizzato per le operazioni successive.
Una console a punto zero a singolo azionamento funge da interfaccia fisica e meccanica tra il robot di manipolazione e la macchina utensile. La configurazione rialzata garantisce lo spazio libero necessario per le lavorazioni di fresatura su 5 assi, mentre la base della morsa copre interamente il modulo di serraggio, impedendo a trucioli e sfridi di depositarsi sulle superfici di riferimento. L'azionamento dell'interfaccia può essere gestito mediante i segnali di comando della macchina utensile o direttamente tramite il controller del robot.
Standardizzazione dell'interfaccia e cinematica semplificata
L'automazione della movimentazione di attrezzature di bloccaggio complete, anziché di pezzi singoli non vincolati, riduce al minimo le esigenze di programmazione cinematica. Poiché il robot movimenta una geometria esterna di presa uniforme a prescindere dalle variazioni dimensionali interne del pezzo, le routine di traiettoria si basano unicamente su profili fissi di movimento punto a punto. Questa strategia a interfaccia standard fissa elimina la necessità di ricalibrare gli schemi di presa o di riprogrammare la cinematica in base a geometrie di componenti variabili.
Il funzionamento in assenza di linee di alimentazione idraulica o pneumatica attraverso la tavola macchina consente l'integrazione sia su centri di fresatura standard sia su macchinari più datati. Gli impianti possono così preparare molteplici morse prima dei turni non presidiati, prolungando il funzionamento autonomo del mandrino nelle fasce orarie serali e nei fine settimana senza richiedere personale operativo aggiuntivo.
Contesto aggiuntivo:
Questa sezione illustra specifiche tecniche e parametri di confronto concorrenziali non presenti nel comunicato originale del prodotto.
Tra i sistemi modulari analoghi di manipolazione a punto zero per lavorazioni CNC di precisione si annoverano le architetture EROWA UPC e System 3R Dynafix, oltre ai sistemi RoboTrex di Lang Technik. I sistemi standard di serraggio a punto zero raggiungono solitamente ripetibilità inferiori a 0,005 mm, con forze di ritenzione e trazione standard comprese tra 15 kN e oltre 40 kN, a seconda del diametro del perno di serraggio e dell'attivazione dell'effetto turbo.
L'approccio basato sulla movimentazione diretta della morsa si differenzia dalle soluzioni di manipolazione diretta del pezzo, che fanno affidamento su pinze robotiche pneumatiche e morse automatiche montate a bordo tavola. Mentre la presa diretta del pezzo impone collegamenti idraulici o pneumatici ad alta pressione tramite collettori rotanti all'interno dell'area di lavoro, il trasferimento dell'intera morsa sfrutta meccanismi di blocco a punto zero meccanici o pneumatici alla base della tavola. Ciò riduce l'onere d'integrazione su piattaforme a 3 e 5 assi, pur richiedendo una maggiore capacità di carico al braccio robotico articolato per compensare la massa complessiva data dall'attrezzatura e dal pezzo combinati.
A cura di Natania Lyngdoh, redattrice di Induportals, con l'ausilio dell'IA.
www.schunk.com
Richiedi maggiori informazioni…
